
Produsen Gearbox Sikloid di China | Pemasok Gearbox Sikloid di China
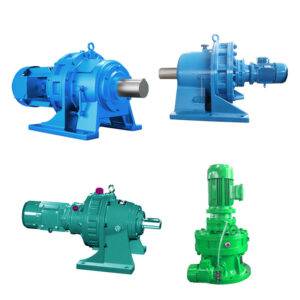
Penggerak sikloidal atau peredam kecepatan sikloidal biasanya merupakan mekanisme untuk mengurangi kecepatan poros input dengan rasio tertentu. Peredam kecepatan sikloidal mampu menghasilkan rasio yang relatif lebih tinggi dalam ukuran yang kompak dengan celah balik yang cukup kecil.
Menjadi yang utama kotak roda gigi sikloidal Sebagai produsen, di XL, kami sepenuhnya memahami permasalahan dinamis di industri ini. Ini termasuk hal-hal seperti pengoperasian yang tenang, desain yang kokoh, beban tinggi, roda gigi daya yang substansial, efisiensi maksimum, dan keandalan.
Setiap gearbox sikloidal XL menjalani inspeksi kualitas tinggi yang ketat. Semua roda gigi sesuai dengan standar kualitas tinggi DNV-ISO 900:2008, SGS, dan CE. Selain itu, kami sekarang memiliki berbagai pilihan gearbox sikloid Cina misalnya seri: kotak roda gigi heliks peredam.
Poros masukan menggerakkan bantalan eksentrik yang selanjutnya menggerakkan cakram sikloidal dalam gerakan sikloidal eksentrik. Keliling cakram ini dihubungkan ke roda gigi cincin stasioner dan mencakup serangkaian pin atau rol poros keluaran yang ditempatkan melalui pertemuan di cakram. Pin poros keluaran ini langsung menggerakkan poros keluaran karena cakram sikloidal berputar. Gerakan radial cakram tidak diterjemahkan pada poros keluaran.
Teori pengoperasian gearbox Cyclo.
Poros input dipasang secara eksentrik pada bantalan elemen gelinding (biasanya bantalan rol silindris), sehingga cakram sikloidal bergerak dalam lingkaran. Cakram sikloidal akan berputar secara independen di sekitar bantalan saat didorong ke arah roda gigi cincin. Hal ini mirip dengan roda gigi planet, ditambah arah putarannya berlawanan dengan arah putaran poros input.
Jumlah pin pada roda gigi cincin lebih banyak daripada jumlah pin pada cakram sikloidal. Hal ini menyebabkan cakram sikloidal berputar mengelilingi bantalan lebih cepat dibandingkan dengan putaran poros input, sehingga menghasilkan putaran umum yang berlawanan arah dengan putaran poros input.
Cakram sikloidal memiliki lubang yang ukurannya sedikit lebih besar daripada pin rol keluaran yang masuk ke dalamnya. Pin keluaran akan bergerak di dalam lubang untuk menghasilkan rotasi poros keluaran yang stabil melalui gerakan goyang cakram sikloidal.
Biaya pengurangan dengan penggerak sikloidal diperoleh dengan rumus berikut, di mana P menunjukkan jumlah pin roda gigi cincin dan L adalah jumlah lobus di sekitar cakram sikloidal.
Efisiensi satu tahap mendekati 93% dan dua tahap mendekati 86%. Reduksi satu tahap yang tersedia secara komersial mencapai 119:1 dan dua tahap hingga 7.569:1.
Cakram sikloid biasanya dikembangkan dengan sikloid yang dipersingkat untuk mengurangi eksentrisitas pada cakram dan gaya ketidakseimbangan terkait pada kecepatan tinggi. Karena itu, dua cakram sikloid terkadang dipasang dengan posisi bergeser 180°.
Cukup banyak penggerak presisi kontemporer menawarkan gerakan eksentrik melalui sejumlah poros yang juga mentransmisikan gaya keluaran, biasanya 2 hingga 5 poros yang disusun dalam pola melingkar yang sama seperti rol keluaran dengan gaya paling dasar, poros-poros tersebut digerakkan melalui roda gigi mirip planet oleh poros masukan pusat. Karena poros-poros ini biasanya disejajarkan oleh roda gigi masukan, hal ini memungkinkan keluaran untuk ditransmisikan oleh bantalan rol sebagai pengganti kontak permukaan yang terputus-putus. Karena masukan planet, ini juga merupakan penggerak dua tahap dan dapat dirancang untuk digerakkan langsung oleh motor tanpa sikat berkecepatan tinggi, jenis ini sering digunakan dalam aktuator robot.
Keunggulan Gearbox Sikloidal
Penggerak sikloidal dapat dimulai dengan nol celah dan kapasitas torsi besar meskipun ukurannya kompak, tidak seperti gearbox involute. Ini bermanfaat dalam skenario di mana kecepatan rendah dengan kapasitas torsi tinggi dibutuhkan. Penggerak sikloidal dapat dikembangkan dengan area kontak yang jauh lebih besar untuk ukurannya daripada transmisi berbasis roda gigi apa pun, misalnya roda gigi epiklik, yang menerapkan gaya melalui semua 'gigi' sekaligus, memungkinkan keluaran torsi yang cukup tinggi untuk ukuran penggerak dengan biaya penggunaan kontak geser.
Kekurangan Gearbox Sikloidal
Karena sifat eksentrik dari penggerak tersebut, jika cakram sikloidal tidak diimbangi oleh cakram kedua atau penyeimbang, hal itu dapat menghasilkan getaran yang dapat merambat melalui poros penggerak serta bodi. Hal ini dapat menyebabkan keausan yang lebih besar pada gigi luar cakram sikloidal, serta bantalan komponen. Dengan dua cakram, ketidakseimbangan statis dikoreksi tetapi sedikit ketidakseimbangan dinamis tetap ada, ini biasanya dianggap dapat diterima untuk sebagian besar aplikasi tetapi untuk mengurangi getaran, penggerak kecepatan tinggi menggunakan tiga (atau lebih) cakram untuk memungkinkan ketidakseimbangan dikoreksi, cakram luar bergerak serempak dan berlawanan dengan cakram tengah yang ukurannya dua kali lebih besar.


